← Projekty
Oprogramowanie wbudowaneArchitektura systemów
Autonomiczny robot mobilny
Kompletna architektura ROS 2: sterowniki, percepcja, lokalizacja i nawigacja.
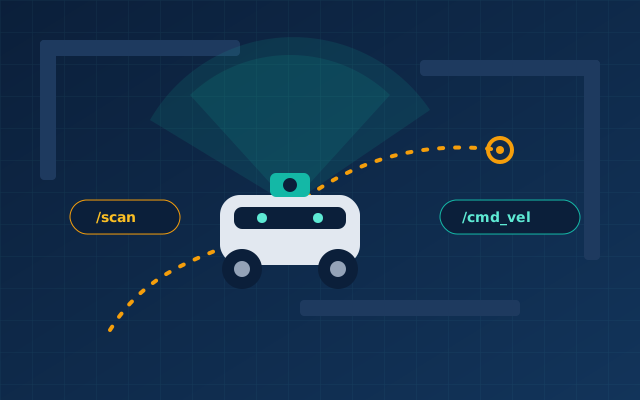
ROS 2architektura modułowa
SLAMmapowanie
Nav2nawigacja autonomiczna
Wyzwanie
Autonomia robota mobilnego w pomieszczeniach dzięki modułowemu i testowalnemu oprogramowaniu.
Zakres prac
- Podział na węzły ROS 2
- Sterownik platformy mobilnej w C++
- Integracja lidaru i IMU
- Mapowanie i nawigacja z Nav2
- Narzędzia nadzoru w Pythonie
Zobacz także
Inne projekty
ElektronikaOprogramowanie wbudowane
Sterownik silnika bezszczotkowego
ESC zaprojektowany od podstaw: płytka mocy, firmware FOC i stanowisko testowe.
Automatyka i robotyka przemysłowaZarządzanie projektami
Zrobotyzowane gniazdo produkcyjne
Robot, sterownik PLC i systemy bezpieczeństwa zintegrowane w gnieździe produkcyjnym.
Oprogramowanie wbudowaneArchitektura systemów
Ta strona, w Ruście
Portfolio w Rust/Dioxus hostowane na Raspberry Pi, opublikowane bez kosztów.
Nowy projekt?
Porozmawiajmy o Państwa potrzebach – od pomysłu po wdrożenie produkcyjne.