← Projets
Logiciel embarquéArchitecture système
Robot mobile autonome
Architecture ROS 2 complète : pilotes, perception, localisation et navigation.
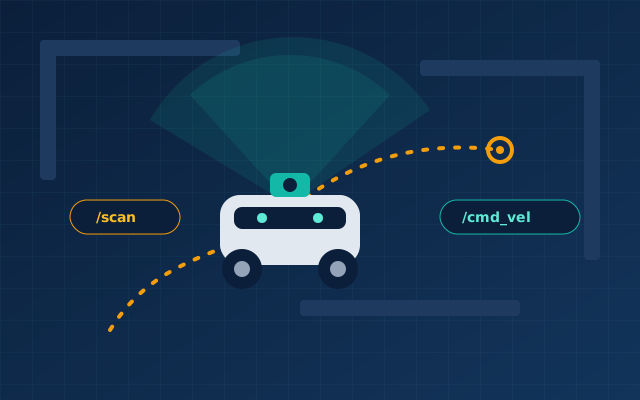
ROS 2architecture modulaire
SLAMcartographie
Nav2navigation autonome
Le défi
Rendre un robot mobile autonome en intérieur avec un logiciel modulaire et testable.
Ce que j'ai réalisé
- Découpage en nœuds ROS 2
- Pilote de base mobile en C++
- Intégration lidar et IMU
- Cartographie et navigation Nav2
- Outils de supervision Python
À voir aussi
Autres projets
ÉlectroniqueLogiciel embarqué
Contrôleur de moteur brushless
Un ESC conçu de A à Z : carte de puissance, firmware FOC et banc de test.
Automatisme & robotique industrielleGestion de projet
Cellule robotisée industrielle
Robot, automate et sécurité intégrés dans une cellule de production.
Logiciel embarquéArchitecture système
Ce site, en Rust
Portfolio Rust/Dioxus auto-hébergé sur Raspberry Pi, publié sans frais.
Un projet en tête ?
Parlons de votre besoin, de l'idée à la mise en production.